Quem pilota um drone pela primeira vez costuma ter a mesma reação: você solta os comandos e ele simplesmente fica lá, imóvel, como se estivesse pendurado num fio invisível. Mesmo com vento.
Parece simples, mas essa calma esconde um trabalho intenso. Enquanto o drone “descansa” no ar, um pequeno computador de bordo lê sensores e corrige a velocidade dos motores centenas de vezes por segundo. Entender o que acontece ali dentro ajuda a voar melhor e a evitar alguns sustos.
Um avião tem asas e tende a planar sozinho. Um quadricóptero, o formato de quase todos os drones de consumo, não tem essa estabilidade natural: são quatro hélices presas a um corpo leve, e nenhuma outra peça móvel para controlar o voo. Se uma hélice gerar um pouquinho mais de força que as outras, ele inclina. Se inclinar, começa a deslizar. Se ninguém corrigir, em poucos segundos ele perde o controle.
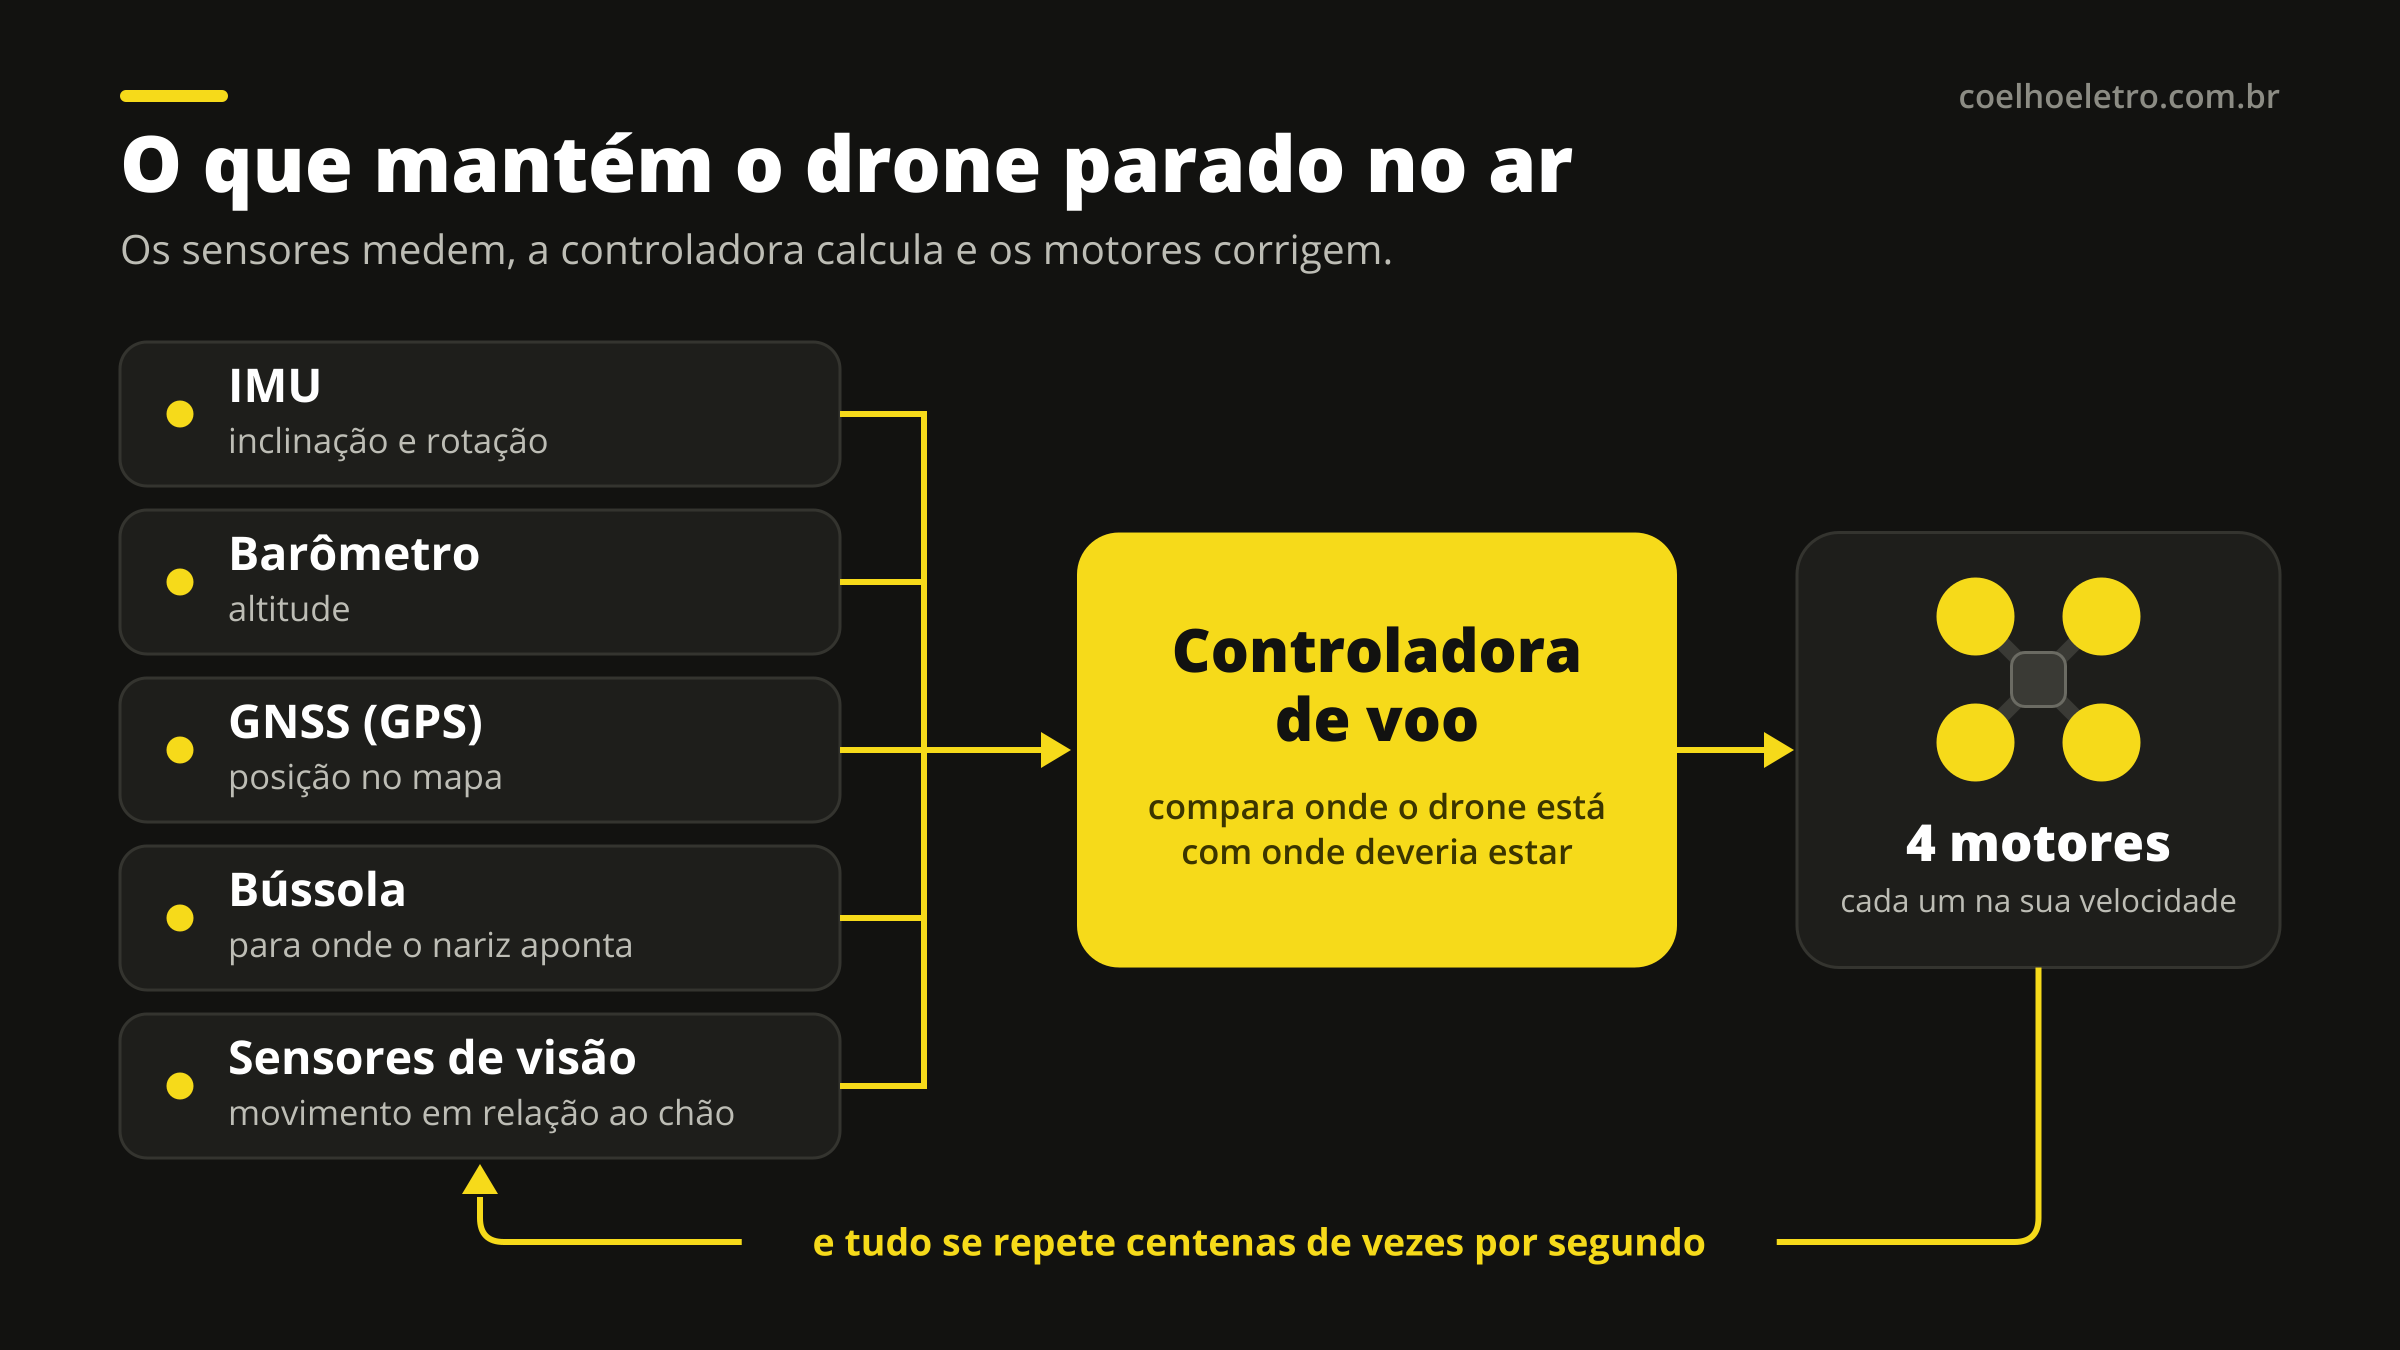
Nenhum piloto humano conseguiria fazer essas correções na velocidade necessária. Quem faz esse trabalho é a controladora de voo, o “cérebro” do drone. Ela lê os sensores, compara a situação real com a desejada e ajusta a velocidade de cada motor, num ciclo que se repete centenas de vezes por segundo.
Um drone não tem leme nem aileron. Tudo o que ele faz vem de uma única ferramenta: mudar a velocidade de cada motor.
O segredo começa no sentido de rotação. Duas hélices giram no sentido horário e duas no anti-horário, sempre em diagonal. Toda hélice girando tenta torcer o corpo do drone para o lado contrário. Como os pares giram em sentidos opostos, essas torções se anulam e o drone não fica rodando em volta do próprio eixo. É por isso que as hélices têm marcações indicando em qual motor vai cada uma: se você trocar, o drone tende a capotar logo na decolagem.
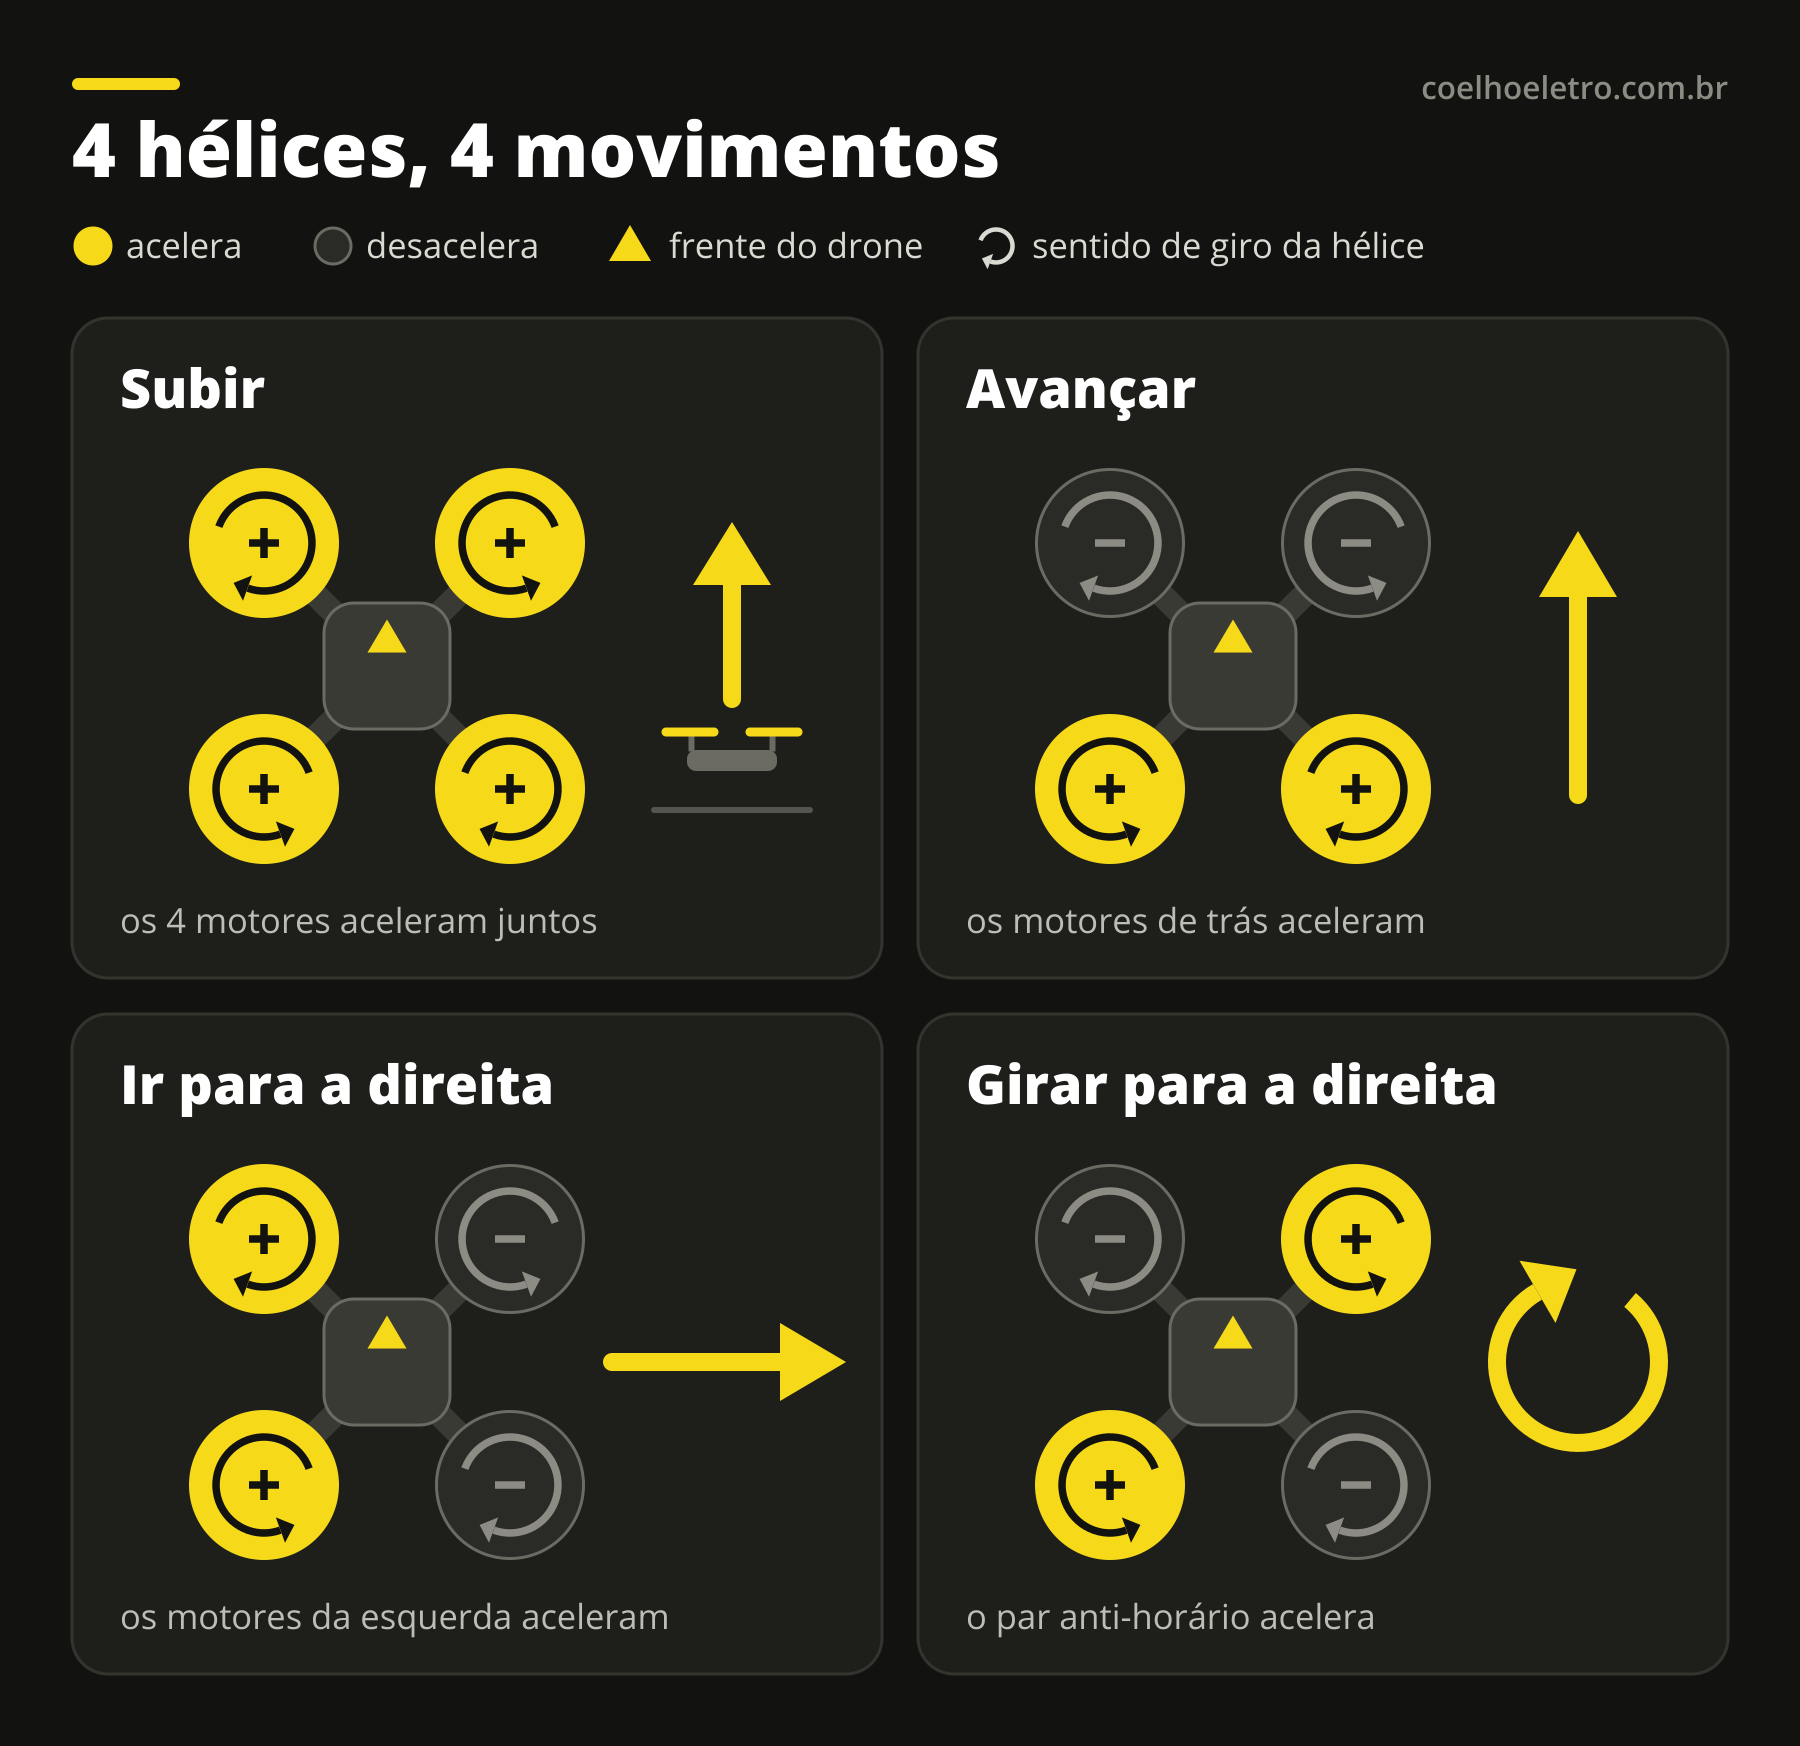
Repare que, para ficar parado, o drone usa exatamente esses mesmos movimentos, só que em doses minúsculas e o tempo todo. Pairar, na prática, é corrigir sem parar.
Para corrigir, a controladora precisa saber, a cada instante, onde o drone está, para onde ele aponta e como está se mexendo. Essas informações vêm de um conjunto de sensores que trabalham juntos.
Reúne giroscópio e acelerômetro. O giroscópio mede a velocidade de rotação em cada eixo. O acelerômetro mede acelerações, inclusive a da gravidade, o que permite saber o quanto o drone está inclinado. É o sensor mais rápido e o principal responsável por manter o drone nivelado.
Mede a pressão do ar para estimar a altitude. Perto do nível do mar, a pressão cai cerca de 1 hectopascal a cada 8 metros de subida, e o sensor percebe variações bem menores do que isso. É por causa dele que o drone segura a altura mesmo longe do chão.
O receptor de satélites informa a posição do drone no mapa. Os modelos atuais não dependem só do GPS americano: combinam outras constelações, como a russa GLONASS, a europeia Galileo e a chinesa BeiDou. O DJI Mini 3, por exemplo, usa GPS, GLONASS e Galileo. Quanto mais satélites, mais confiável a posição. É o GNSS que permite segurar o drone no lugar contra o vento e trazê-lo sozinho de volta ao ponto de decolagem.
Indica para onde o nariz do drone está apontando. Sem ela, o drone sabe onde está, mas não sabe para que lado está virado, e qualquer correção de posição sai torta.
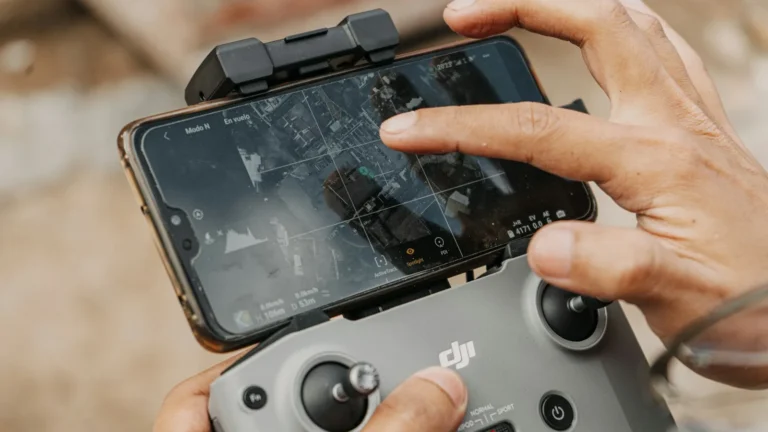
Câmeras e sensores voltados para baixo observam a textura do chão e medem a distância até ele. Comparando uma imagem com a seguinte, o drone percebe se está saindo do lugar e corrige na hora, mesmo onde o sinal de satélite é fraco. No Mini 3, esse posicionamento preciso funciona entre 0,5 m e 10 m de altura. Muitos modelos também têm sensores voltados para a frente, para trás e para os lados, usados para detectar obstáculos.
A diferença é grande. Na ficha técnica do Mini 3, a precisão ao pairar é de ±0,1 m na vertical e ±0,3 m na horizontal com o sistema de visão ativo, contra ±0,5 m e ±1,5 m usando apenas os satélites.
Nenhum sensor é perfeito sozinho. O GNSS é confiável no longo prazo, mas atualiza devagar e erra por alguns metros. A IMU é rapidíssima, mas acumula pequenos erros com o tempo. O barômetro sofre com rajadas de vento e com o próprio sopro das hélices. A visão precisa de luz e de um chão com textura.
Por isso a controladora usa algoritmos de fusão de sensores, que combinam todas essas leituras e dão mais peso a cada uma conforme a situação. O mais famoso deles é o filtro de Kalman, o mesmo tipo de técnica usado na navegação das missões Apollo. O resultado é uma estimativa de posição muito melhor do que a de qualquer sensor isolado.
E quando bate o vento? O drone se inclina contra ele, como alguém que se apoia numa ventania, e mantém a posição. Na tela, a imagem continua reta porque o gimbal compensa a inclinação.
Conhecer os sensores ajuda a prever as situações em que o drone pode se comportar de um jeito estranho:
…lembre que ele não está descansando. Está trabalhando o tempo todo para parecer que não está fazendo nada.
Na Coelho Eletro você encontra drones DJI e acessórios, e conta com a nossa ajuda no cadastro e na homologação do seu equipamento para voar dentro das regras. Ficou com alguma dúvida? Fale com a gente no Instagram @coelhoeletro.